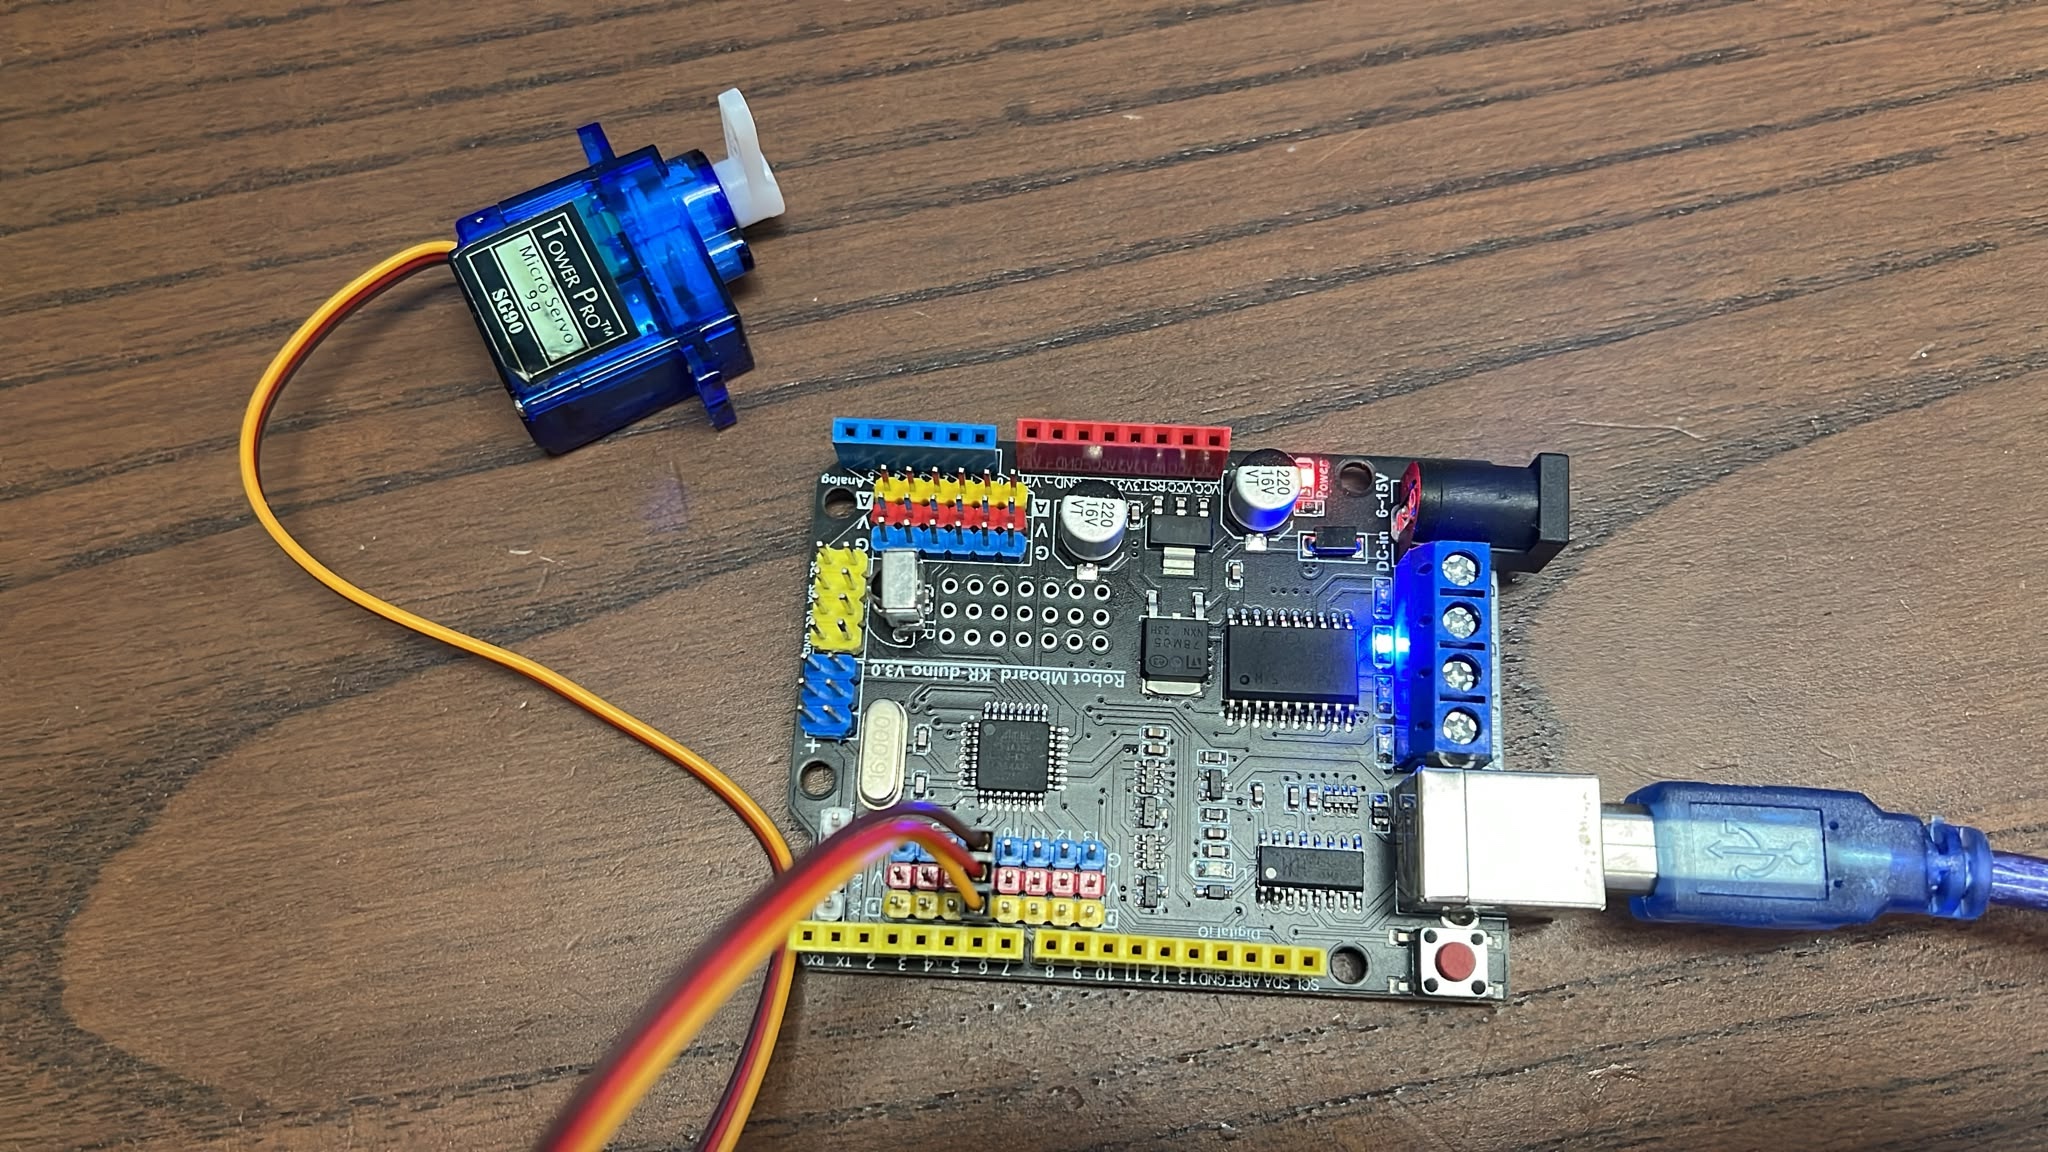
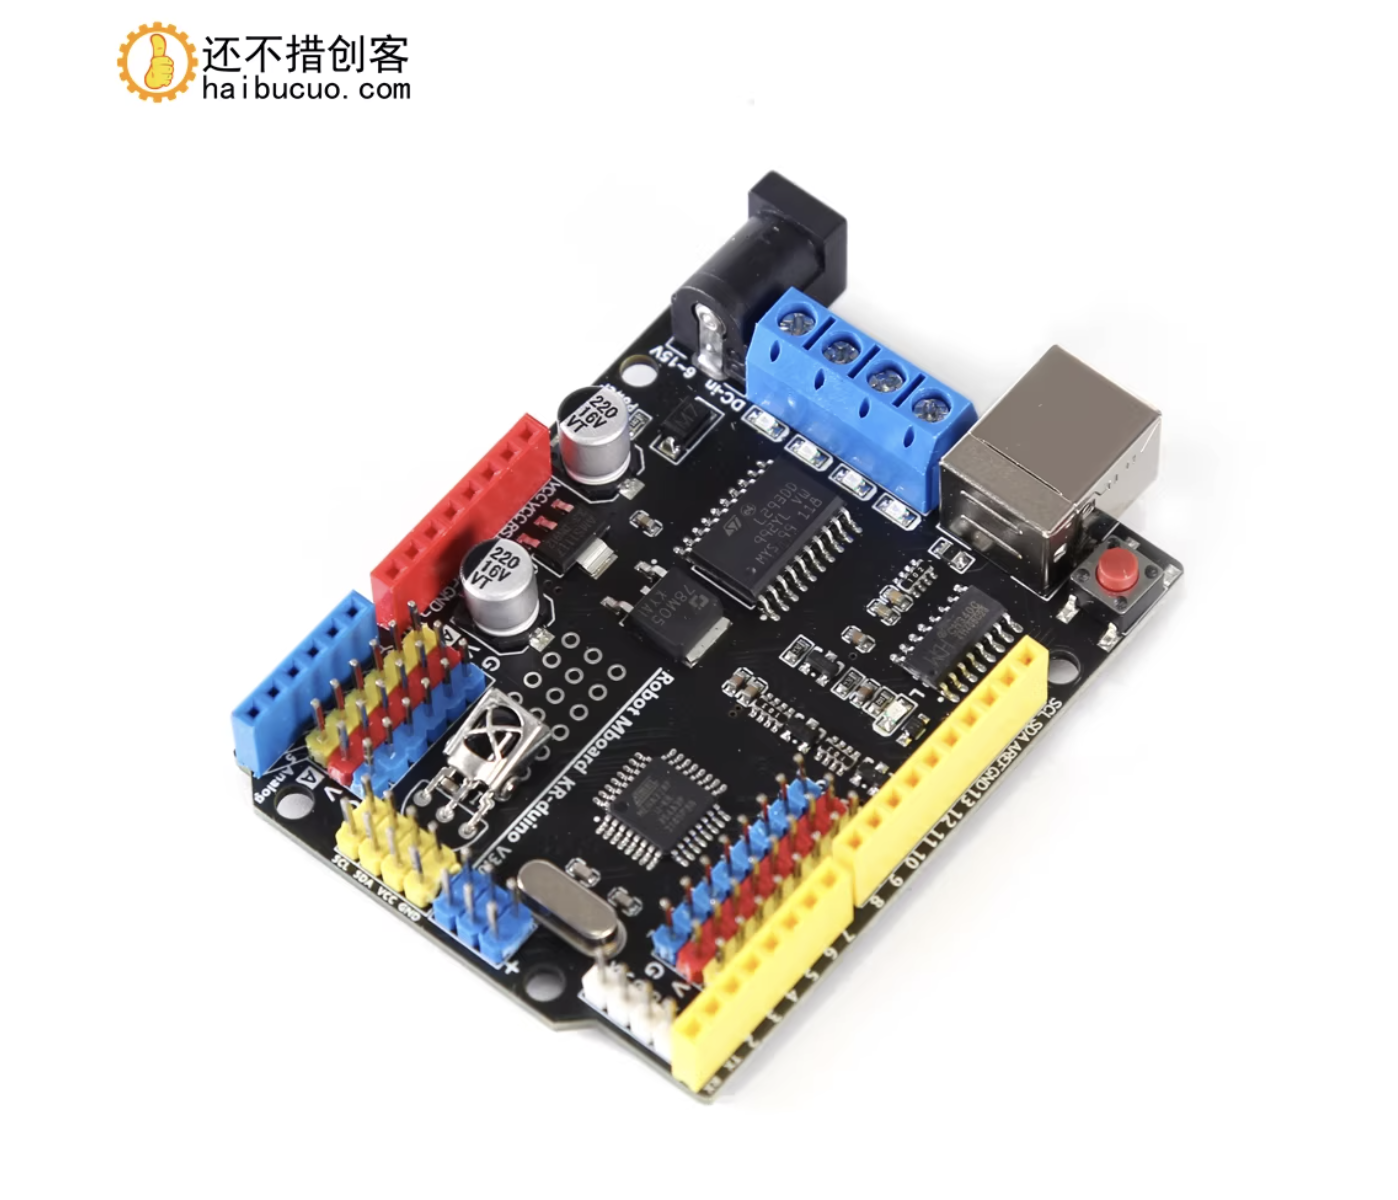
Arduino Uno controlling motor
2026-01-03
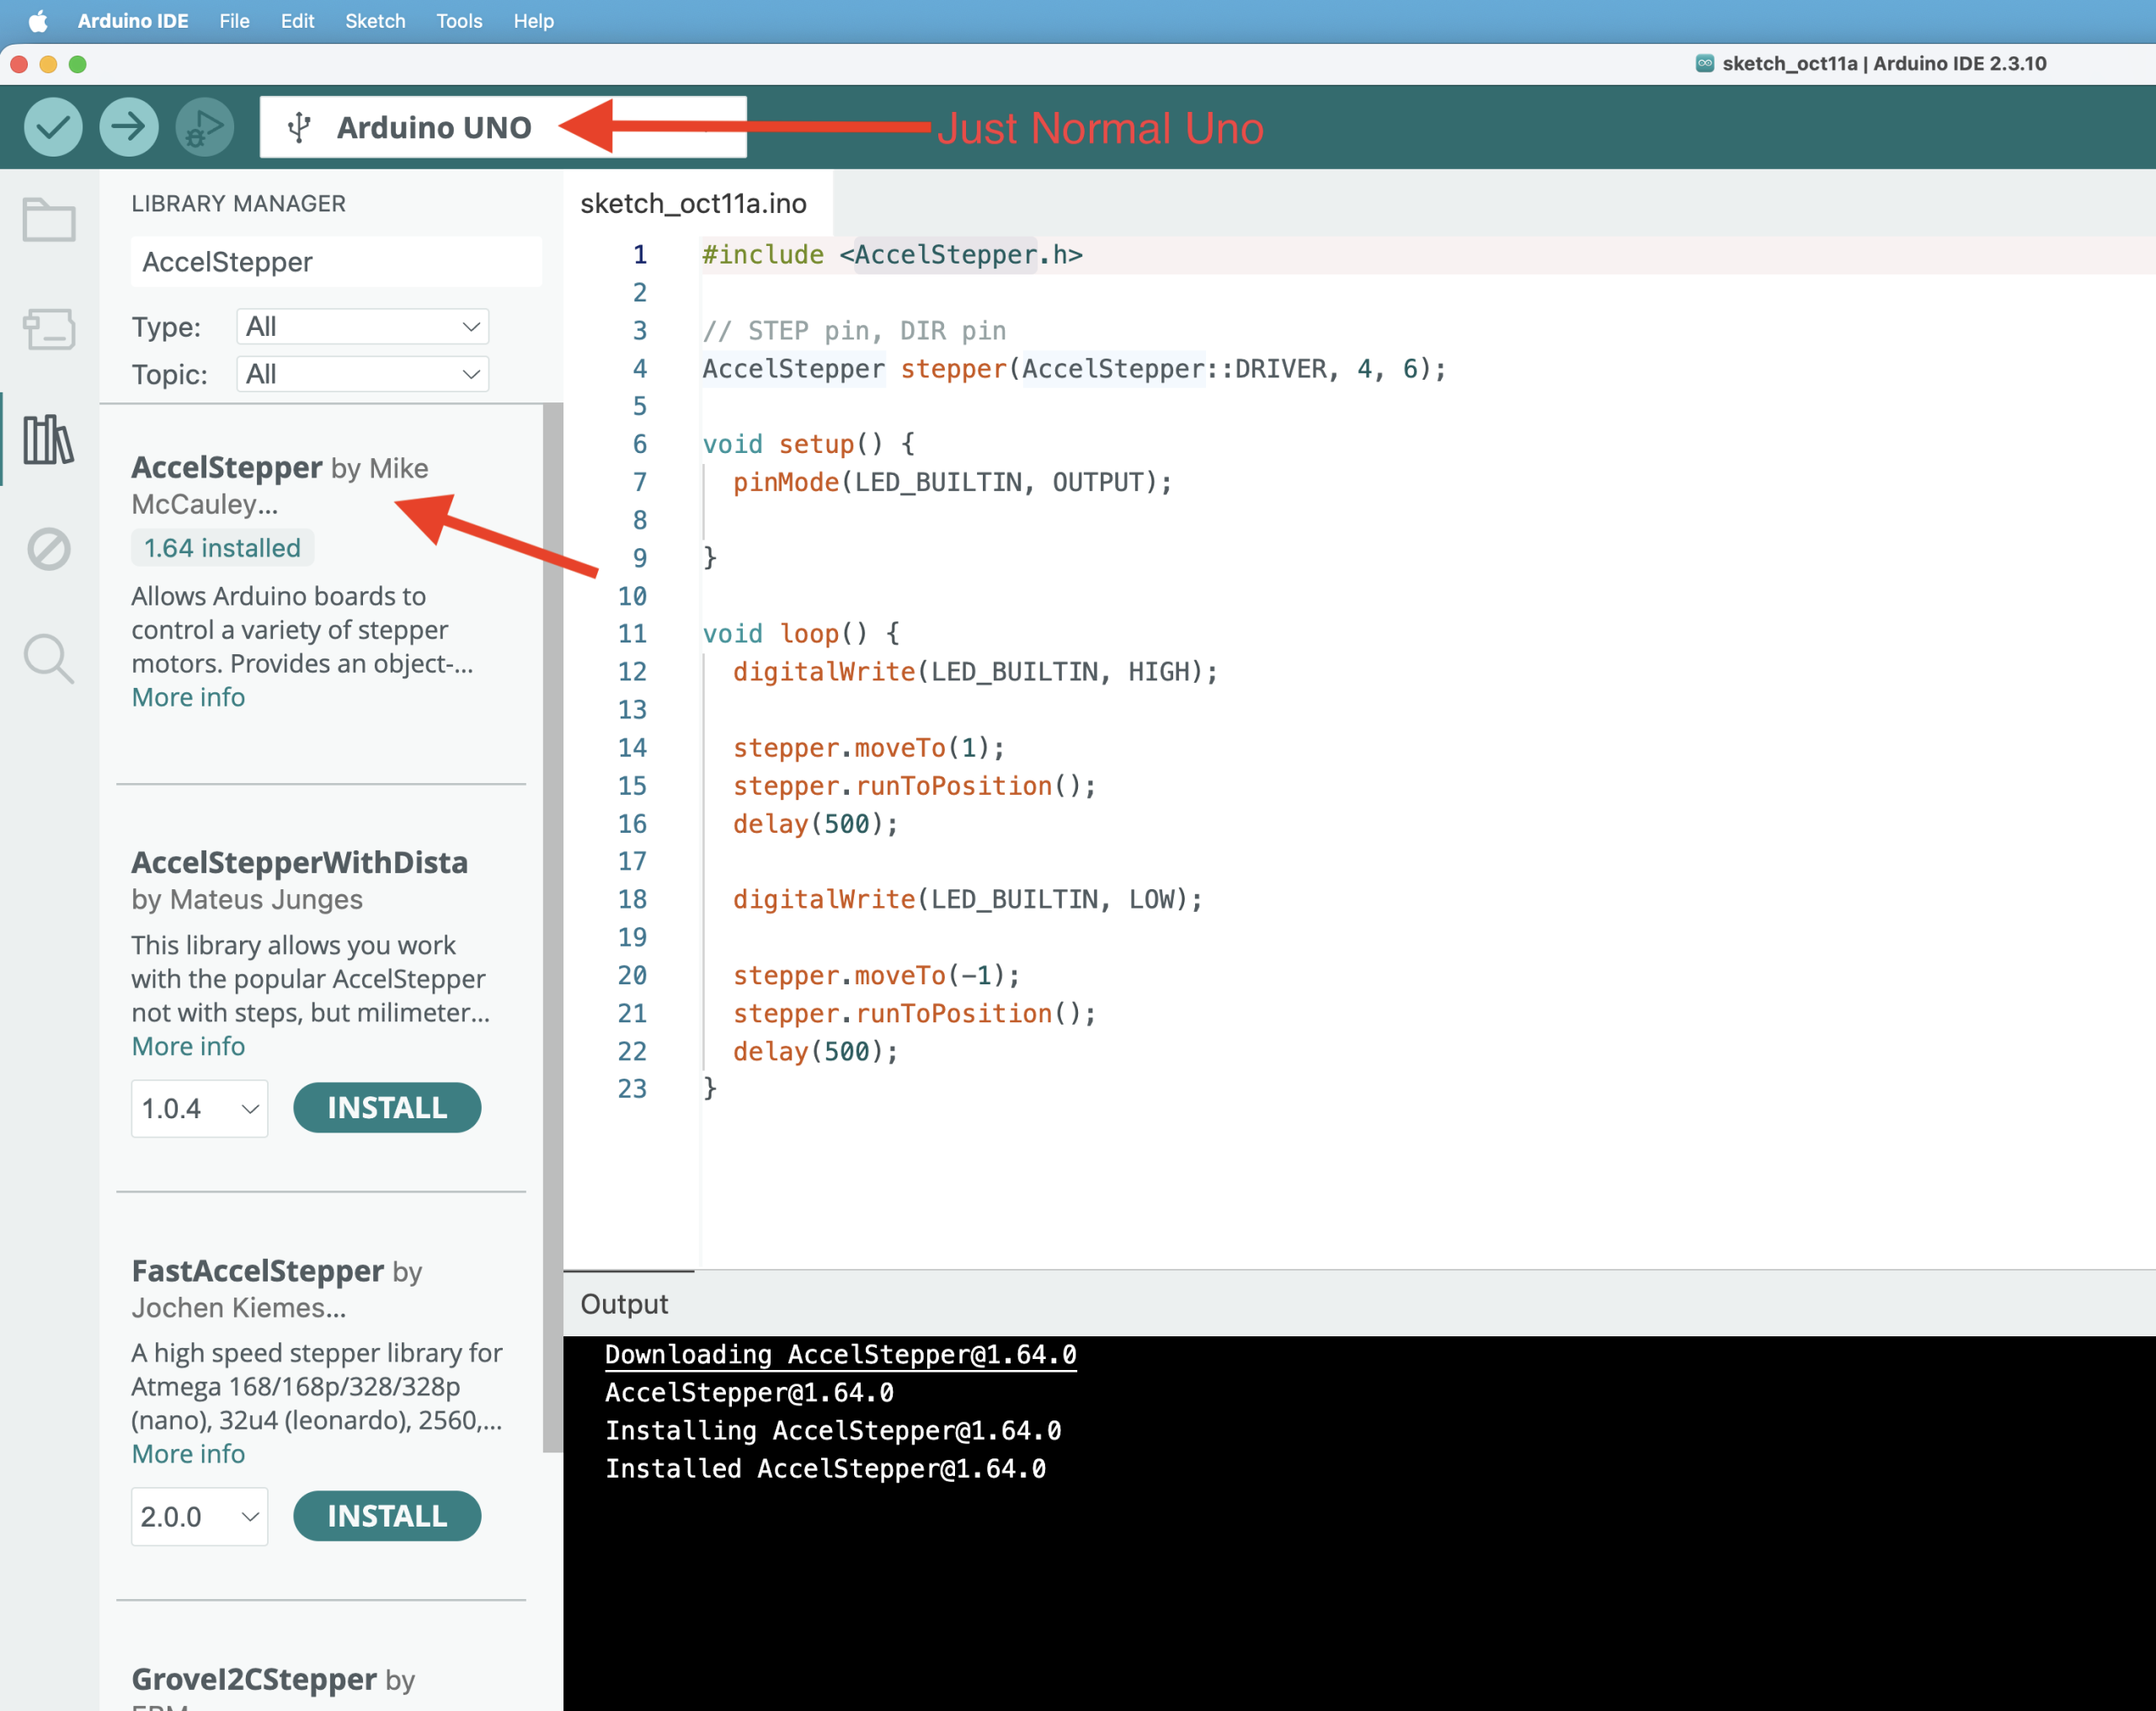
#include <Servo.h>
#include <AccelStepper.h>

// Define stepper driver interface and pins (Driver mode: 1 = Step/DIR)
#define STEP_PIN 2
#define DIR_PIN 5
AccelStepper stepper(AccelStepper::DRIVER, STEP_PIN, DIR_PIN);

// Define servo object and pin
Servo myServo;
#define SERVO_PIN 9

void setup() {
  Serial.begin(115200);

  // Initialize the servo
  myServo.attach(SERVO_PIN);
  myServo.write(90); // Start at 90 degrees

  // Configure stepper motor parameters
  stepper.setMaxSpeed(1000.0);
  stepper.setAcceleration(500.0);
  stepper.moveTo(1600); // Move 1600 steps
}

void loop() {
  // 1. Non-blocking AccelStepper update (must be called frequently)
  stepper.run();

  // 2. Check if the stepper reached its target and reverse direction
  if (stepper.distanceToGo() == 0) {
    // Reverse target position
    stepper.moveTo(-stepper.currentPosition());

    // Sweep the servo to a new angle (e.g., alternate between 0 and 180)
    int currentAngle = myServo.read();
    Serial.println(currentAngle);
    if (currentAngle == 0) {
      myServo.write(90);
    } else if (currentAngle == 90) {
      myServo.write(180);
    } else if (currentAngle == 180) {
      myServo.write(270);
    } else{
      myServo.write(0);
    }
  }
}